


Разлика између сензорних и сензорних моторичких управљачких програма
Возачи мотора су основне компоненте у контроли и раду мотора, посебно у апликацијама које захтевају прецизност. Две најчешће врсте моторних возача сусензован(или ефекат хале) ибез сензорВозачи. Разумевање разлика између ове две врсте могу вам помоћи да се одреди најбољи избор за одређене апликације.
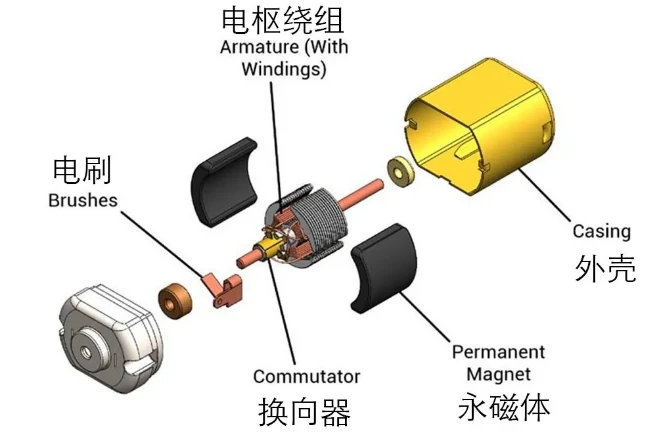
Сензорски моторички програми (са сензорима са ходником)
A сензованВозач мотора користи сензоре са ходником да открију положај ротора. Ови сензори су смештени унутар мотора и одговорни су за храњење повратних сигнала о магнетном пољу које је мотороворовото створио возачу. Мотор има пет додатних жица поред трофазних жица, чинећи укупно осам жица: три за фазе мотора и пет за сензоре ходника. Ове додатне жице омогућавају возачу да прими прецизан положај ротора.
Возач обрађује ове позиције сигнала и одређује тачан временски време за напајање трофазних жица мотора. Ово осигурава глатку операцију мотора, посебно при малим брзинама, јер мотор возач тачно зна где је ротор у сваком тренутку. Стога се сензорни возачи често користе у апликацијама које захтевају висок обртни момент при малим брзинама или прецизним позиционирању, као што су роботика, електрична возила или индустријска аутоматизација.
Сензорни моторички управљачки програми (без сензора ходника)
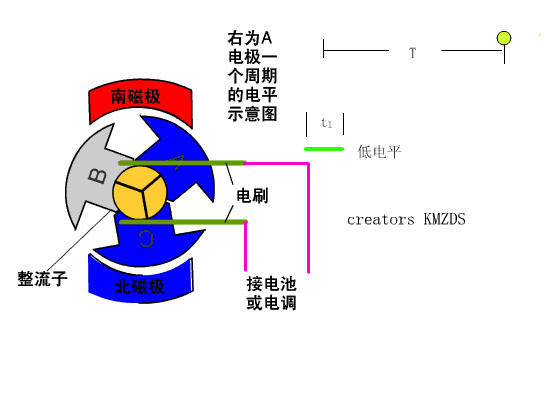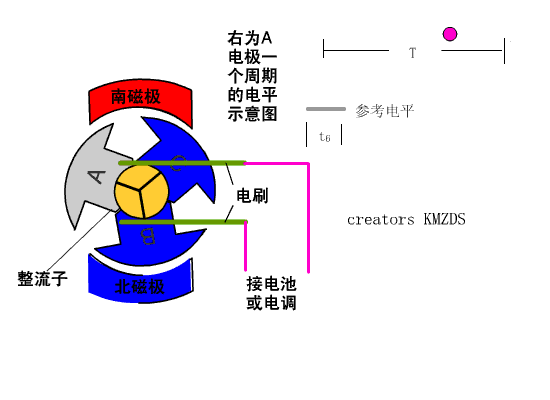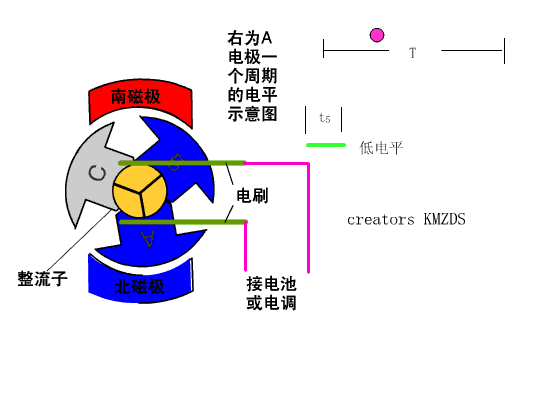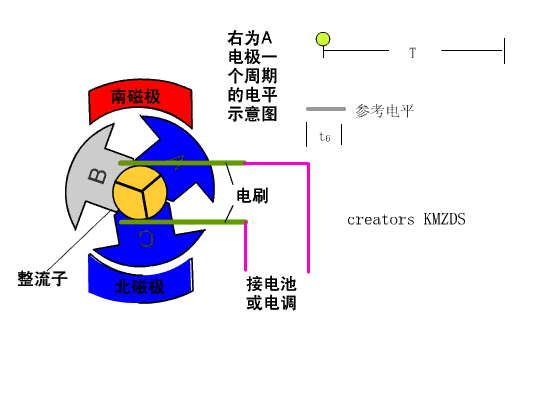
A без сензорМотор возач, као и име сугерише, не ослања се на сензоре са ефектом хале. Уместо тога, одређује положај ротора откривањем задње електромотве силе (повратак ЕМФ) генерисано док се ротор креће унутар магнетног поља статора. Бацк-ЕМФ је природни феномен који се јавља у свим ротирајућим моторима и пружа индиректни показатељ положаја ротора.
Будући да возачи без сензора не захтевају додатно ожичење за сензоре са ходницима, потребне су им само трофазне жице за рад. Ова једноставност може да се сензорским системима учини исплативијим и лакшим за инсталирање апликација у којима мотор делује на већом брзини и не захтева прецизну контролу мале брзине. Међутим, зато што се назад ЕМФ само може открити када се мотор врти, сензорни возачи могу се борити по веома малим брзинама или покретању, чинећи их мање идеалним за апликације у којима је глатка перформанси или покретање обртна монтажа пресудна.
01
Ожичење
Сензорски управљачки програми захтевају осам жица (трофазних жица + пет сензорских жица), док су возачи без сензора потребне само трофазне жице.
02
Стартуп Перформанце
Сензорни управљачки програми нуде глаткији покретање и контролу мале брзине због повратних информација у реалном времену са сензора ходника, док се возачи без сензора могу борити по ниским брзинама.
03
Трошак и сложеност
Сензорски системи су углавном сложенији и скупљи због додатних сензора и ожичења, док су сензорни системи једноставнији и исплативији.
04
Примена
Сензорни управљачки програми су идеални за апликације којима је потребна прецизност и обртни момент при малим брзинама, док су возачи без сензорних погодованих за велике брзине у којима је контрола мале брзине мање критична.


